波士顿如何崛起为具身人工智能的物理枢纽
波士顿正成为机器人与具身AI核心集聚地,依托波士顿动力、亚马逊机器人及DeepMind等企业,叠加RealSense被康耐视收购事件,强化其在3D感知、工业机器人与人形机器人领域的技术生态优势。
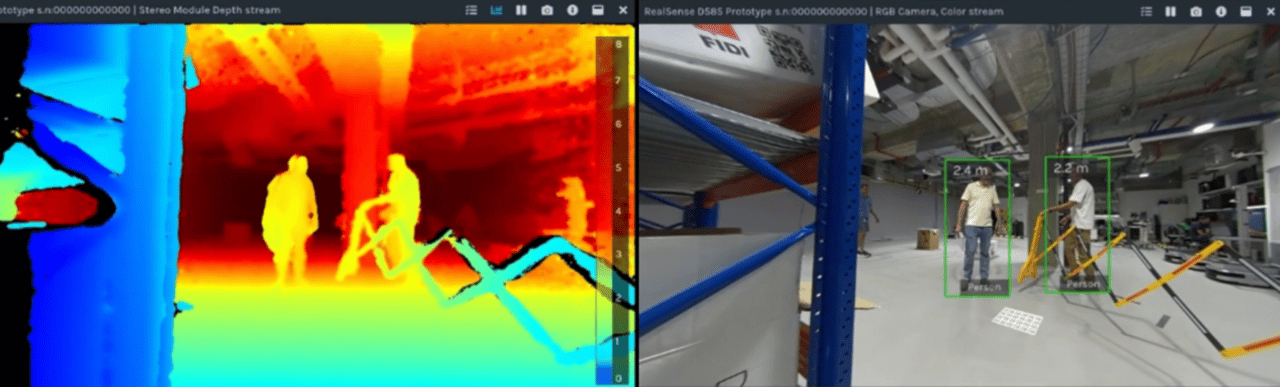
波士顿正崛起为机器人与具身人工智能(physical AI)的中心,主要参与者包括波士顿动力公司(Boston Dynamics)、亚马逊机器人公司(Amazon Robotics),以及自本月起在该地区开发新型工业与家用机器人的谷歌 DeepMind。
该地区也在吸引对助力机器人感知并导航物理世界的技术的投资。上月,RealSense—— 一家开发 AI 驱动计算机视觉技术的英特尔分拆公司——被总部位于马萨诸塞州纳蒂克(Natick, Mass.)的机器视觉供应商 康耐视(Cognex)以 5 亿美元收购。该交易将全球使用最广泛的机器人视觉公司之一纳入一家马萨诸塞州母公司旗下,进一步增强了该地区的势头。
在本次问答中,RealSense 首席执行官纳达夫·奥尔巴赫(Nadav Orbach)——他将领导康耐视新成立的机器人事业部——就 3D 感知在自主系统中的作用、推动 波士顿机器人生态系统 发展的因素,以及该枢纽如何融入美国更广泛的强化国内供应链战略进行了阐述。
RealSense 开发 3D 摄像头,以帮助机器人理解其周围环境的几何结构。当机器人进入更复杂环境时,这一点为何重要?
纳达夫·奥尔巴赫(Nadav Orbach):传统摄像头捕捉代表颜色的像素,而 3D 摄像头还测量摄像头到每个点的距离,从而提供环境的几何信息。这对机器人感知至关重要,因为如果机器人需要拾取某物或避免撞墙,它就必须全面理解其周围环境的物理特性。
我们最初探索了笔记本电脑和平板电脑等应用场景,但直到机器人兴起,我们才真正实现了产品与市场的契合。如今,我们的摄像头广泛应用于 工业机器人领域,约 40% 的业务集中于工业与仓储机器人,包括自主移动机器人(AMR)、自动叉车及库存管理系统。另有约四分之一的业务面向人形机器人与四足机器人。
那么 3D 摄像头 是否已成为自主机器人的标配?是否存在替代方案?
奥尔巴赫:还有其他方法,包括雷达和接近传感器,但视觉是占主导地位的感知技术。自主性建立在两个基础之上:感知与推理。传感器负责感知,而运行于通用处理器上的 AI 则负责推理。
试想早期的家用机器人,例如扫地机器人。它们可以撞到墙壁或沙发后再校正行进方向。对于相对简单的任务而言,这种做法尚可接受。但如果你有一台重达 100 磅的人形机器人四处走动,你绝不会希望它先撞上家具再事后校正;它需要对其周围环境具备远为精确的理解。
波士顿在新兴的具身人工智能(physical AI)格局中扮演何种角色?
奥尔巴赫:若审视当今的机器人产业,我认为 旧金山湾区(the Bay Area) 与波士顿是美国两大最主要的集聚中心。
这些中心最初依托实力雄厚的大学及从事创新研究的教授,由此催生出一个早期初创企业生态系统,并逐步演变为更广阔的产业。久而久之,该生态系统自身形成良性循环,因为人才资源已在此汇聚——企业吸引渴望投身机器人领域的人才,而这些人才又进一步吸引更多企业入驻。
我认为,这些集聚中心的核心优势在于人才,而非制造能力。一家机器人公司初创之时,通常会自行完成所有工作:采购处理器与摄像头、构建机械结构,并以少量客户为基础部署其机器人。随着规模扩大,公司必须决定是在国内制造,还是与亚洲大型代工厂合作。对此并无唯一答案;部分公司选择内部制造,另一些则选择外包。
但关键在于,尽管制造能力可在不同地点间转移,人才资源却难以轻易迁移。这正是波士顿这类地区真正的优势所在。
这是否反映出一种更广泛的趋势,即在美国本土构建更多机器人技术栈(robotics stack)?
奥尔巴赫:我认为当前生态系统内存在相当明确的分工。美国是自主性技术及赋予机器人自主能力的软件技术栈的主要枢纽。OpenMind、 Skild AI 与 Field AI 等公司正在开发充当机器人‘大脑’的系统。
从机械层面看,大量制造仍集中在亚洲。但我认为,部分机械组件将随时间推移趋于标准化,而大量创新将发生在人工智能与软件领域。
您如何看待当前推动供应链多元化(例如美国联邦通信委员会 FCC 对外国制造机器人组件的禁令)对美国机器人公司的影响?
奥尔巴赫:截至目前,我尚未观察到 FCC 限制措施 带来的直接影响,尽管我的客户可能已有所感受。我所观察到的是过去几年间由关税及其他限制措施所引发的转变。这些措施已促使部分美国公司将生产从中国转移至美国或其他地区,并比两三年前更加重视本地化制造。
我们是一家平台型公司,因此立场中立;但我们的客户构建整台机器人,而机器人在其具体应用及所涉监管方面极为敏感,尤其当它们进入更复杂环境时。
目前,围绕人形机器人出台的监管措施正日益增多,原因在于人们对人工智能普及程度的担忧不断加剧。我认为各国政府采取审慎态度是恰当的,因而正采取措施审查产品的原产地。
随着机器人感知周围环境的能力日益增强,数据方面的顾虑是否也在增长?
奥尔巴赫:我认为答案是肯定的,因为从根本上讲,机器人采集的数据量极其庞大。它们持续进行感知,并生成大量视觉与音频数据,而这些数据对客户而言可能具有敏感性。但人们的顾虑不仅限于数据: 机器人还具备物理行动能力,能够作用于现实世界,因此人们持谨慎态度。
其中部分谨慎态度确有依据,而另一部分则仅源于对未知事物的恐惧——这反映出机器人产业仍属相对新兴行业,尚未像更成熟的行业那样建立起完善的监管体系。以汽车行业为例,汽车同样配备多个摄像头,持续感知周围环境,并可能在物理环境中造成伤害,但我们已围绕其建立了监管与安全框架。这意味着公众对此类产品并无同等程度的保留意见。
机器人产业正处于类似旅程的起点。随着监管与安全标准的逐步完善,该行业将更有能力实现机器人的规模化部署。
编者注:本访谈内容已为清晰性与简洁性而编辑。
JOTO 企业落地观察
- 对企业部署而言,RealSense被康耐视收购表明:高精度3D视觉正从可选模块转向工业机器人标配,企业需将深度感知能力纳入AMR、自动叉车等系统设计初期,而非后期加装。
- 对智能体工程而言,奥尔巴赫强调‘感知-推理’双层架构中视觉主导地位,提示开发者须优先构建鲁棒的多模态环境理解层(尤其几何建模),再叠加LLM或决策模型,避免纯语言智能体在物理交互中失焦。
- 对AI安全治理而言,文中指出机器人兼具数据采集与物理执行双重敏感性,且监管滞后于汽车等行业;这要求FDE落地时必须同步设计数据最小化采集策略与物理动作安全围栏,不能仅沿用软件AI的合规框架。
立即咨询 JOTO
JOTO 提供覆盖企业智能体规划与搭建、AI 平台私有化部署、RAG 知识工程、AI 安全治理、FDE 驻场共创及持续运营优化的全周期 AI 落地服务,帮助企业把验证中的 AI 能力转化为安全、可控、可持续迭代的生产力。 联系 JOTO 获取 AI 落地咨询
想把这些做法用到你的业务里?
留下你的场景和痛点,我们帮你判断从哪一步开始。
联系我们